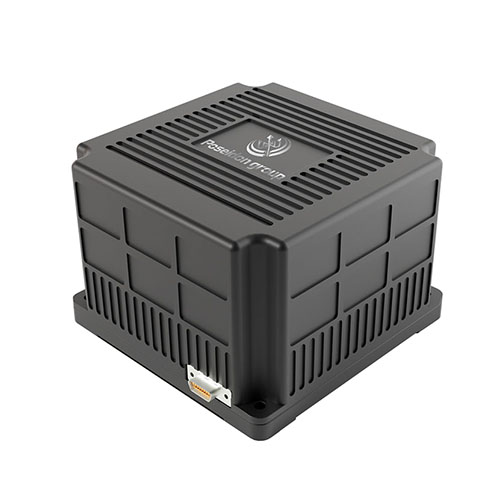
 TBSD60
 BSD120
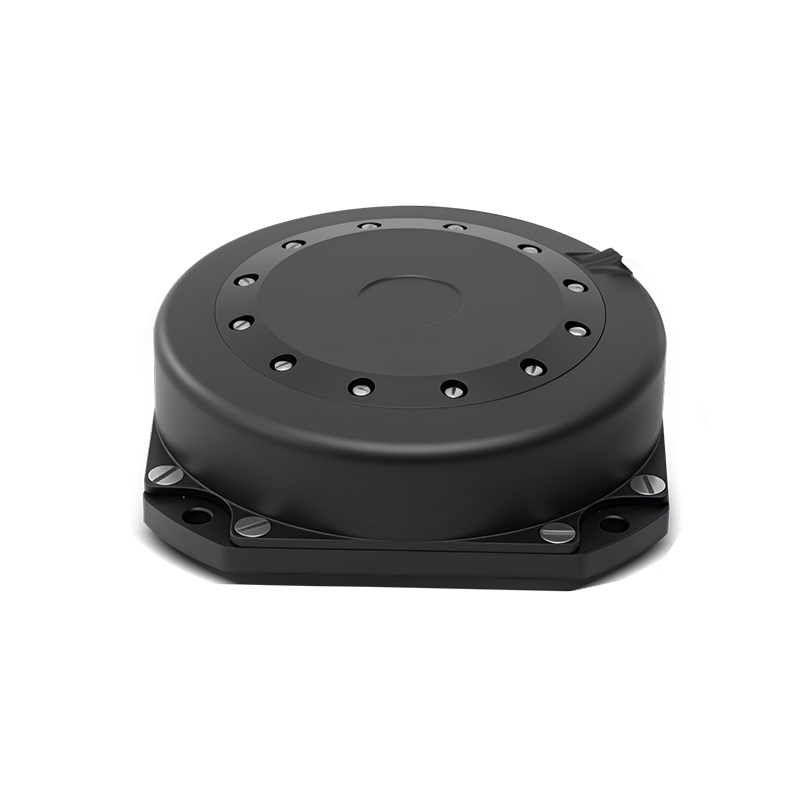 BSD98
 BSD70
 BSD60
 BSD50
 BSD217
 INS1700
 INS970
 INS570
 INS170
 SLA-4B1L1-65
 SLA-8B1L1-110
 SLA-4B1L1-130
 SLA-16B1L1-160
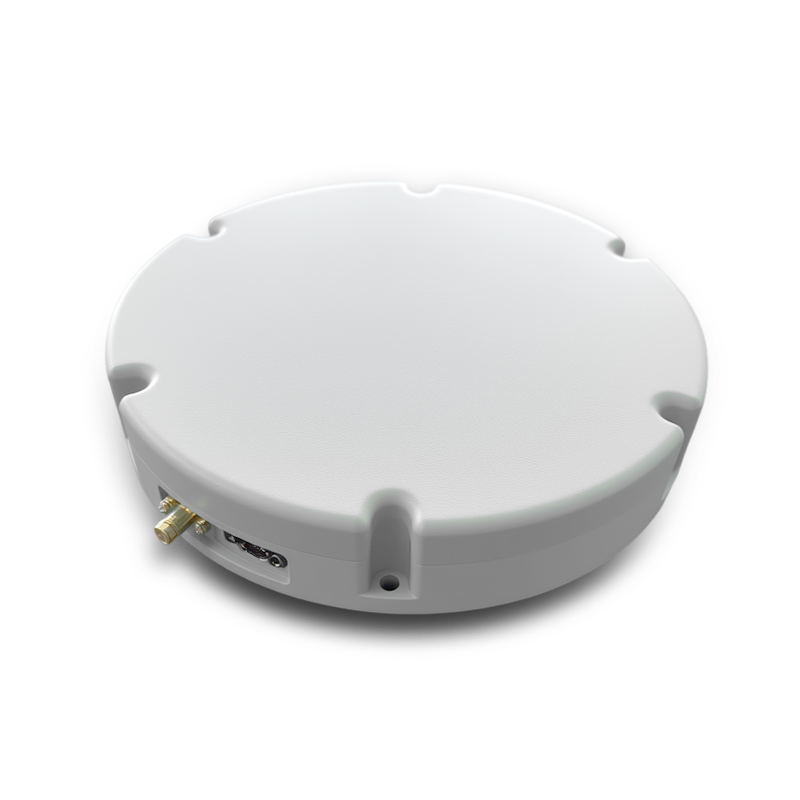 SLA-8B1L1-165
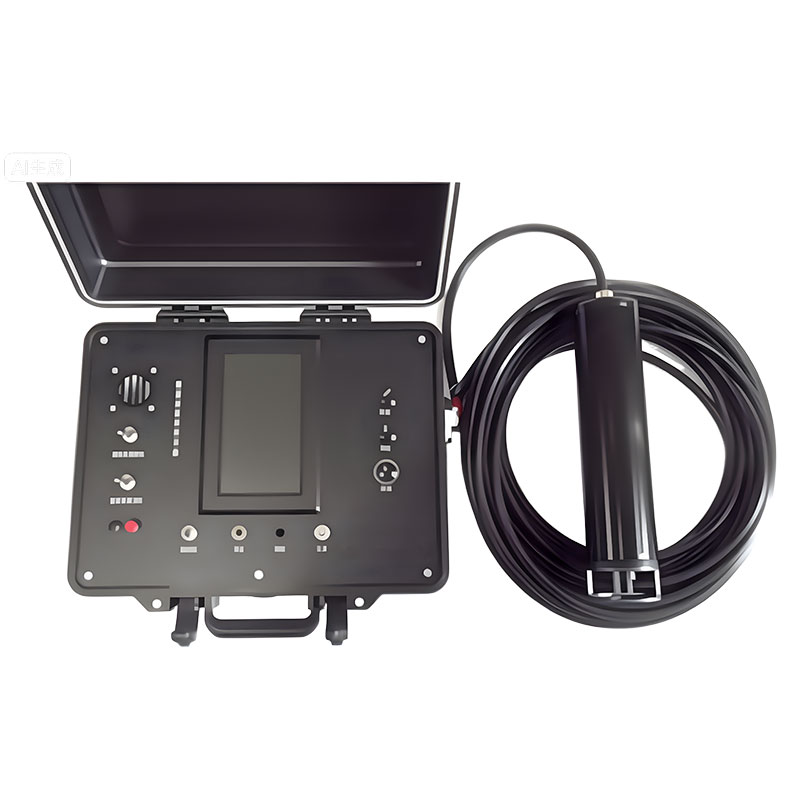 101 Uz kuģa uzstādīta pozicionēšana
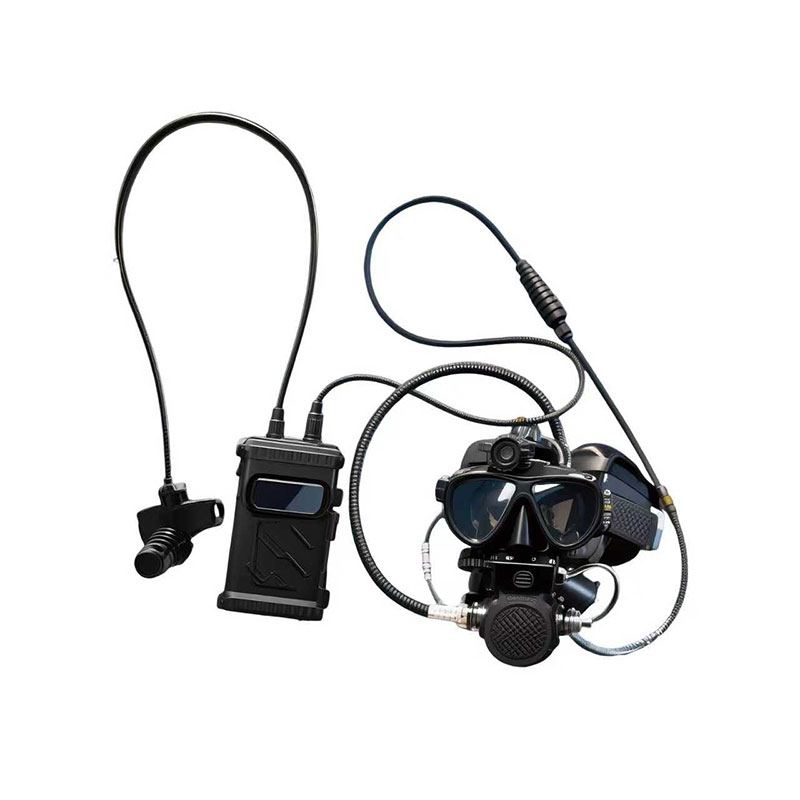 102 Akustiskā komunikācija
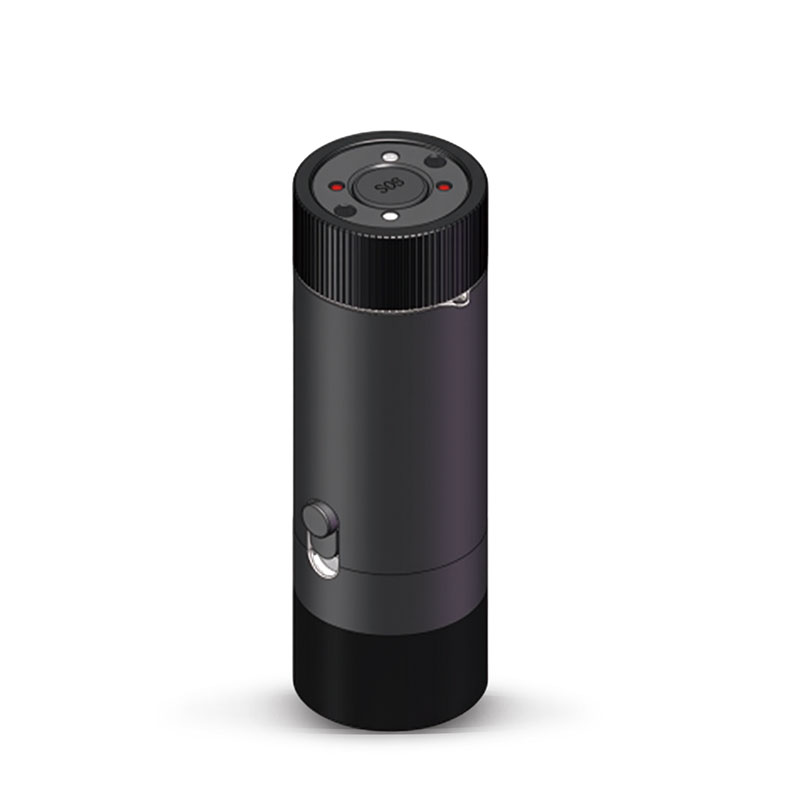 103 Izsekošana un atrašanās vietas noteikšana
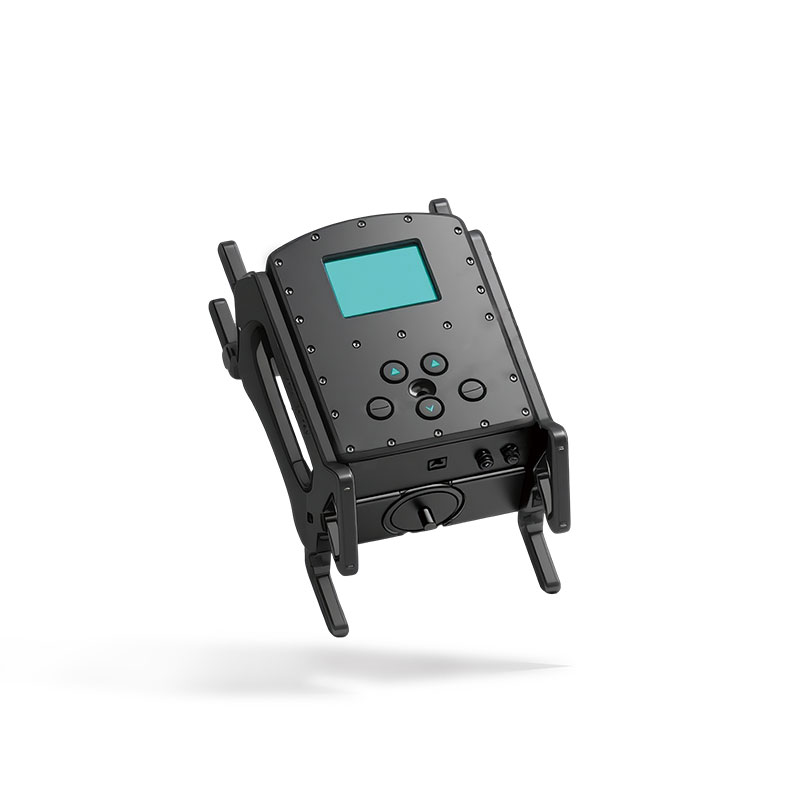 104 Nirēju navigācijas sistēma
 105 Ielaušanās atklāšanas sonārs
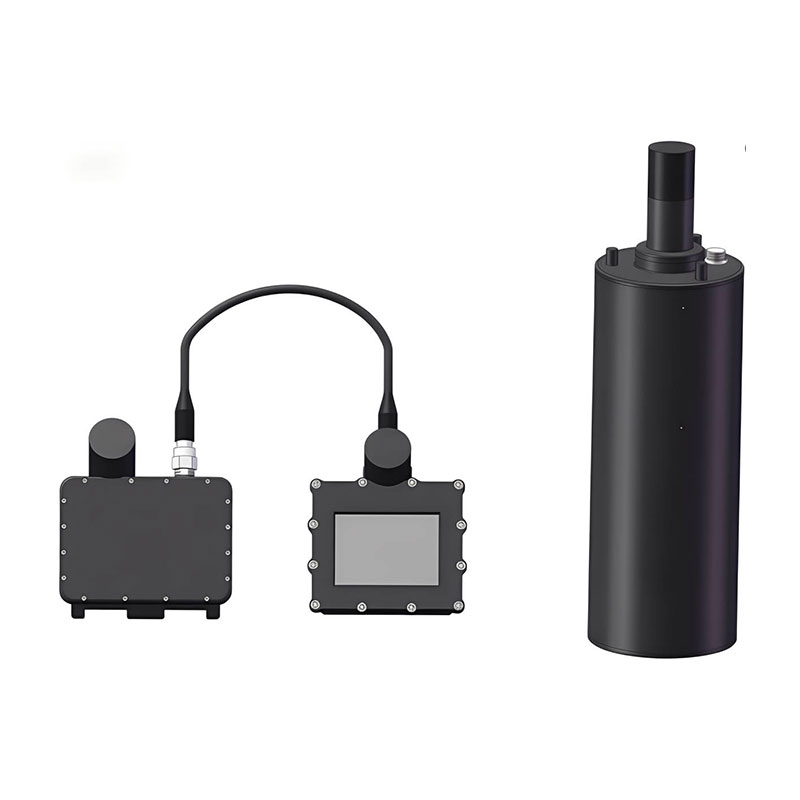 106 Piegādes atrašanās vietas bāka
 SLLR3000
 SLLR905
 SLLD25
 108IMU
 150 miljoni
 500MH
 160 miljoni
 170 miljoni
 SLFC-70
 SLAF280
 MR360


Risinājums
Inerciālo navigācijas sistēmu pielietojums bezpilota lidaparātos
Inerciālo navigācijas sistēmu (INS) pielietojums bezpilota lidaparātos (UAV) ietver vairākas jomas, kas aptver autonomu lidojumu, precīzu pozicionēšanu, mērķa izsekošanu un navigāciju sarežģītās vidēs. Konkrēti pielietojuma scenāriji un galvenie tehniskie risinājumi ir uzskaitīti tālāk:

Šķiedru optiskais žiroskops (FOG) radaru un optoelektroniskajās izsekošanas sistēmās
Šķiedru optikas žiroskopam (FOG) ir galvenā loma radaru un optoelektroniskajās izsekošanas sistēmās, pateicoties tā augstajai precizitātei, mehāniskā nodiluma neesamībai un spēcīgajai traucējumu novēršanas spējai, ko galvenokārt izmanto precīzai pozicionēšanai, stabilitātes kontrolei, mērķa izsekošanai un stāvokļa mērīšanai. Tālāk ir uzskaitīti galvenie FOG pielietojumi un tehniskās priekšrocības šajās sistēmās.

Inerciālo mērvienību (IMU) pielietojumi
Inerciālā mērvienība (IMU) ir sensoru vienība, kas parasti sastāv no trīs asu akselerometra, trīs asu žiroskopa un dažos gadījumos iestrādāta magnetometra un barometra. IMU tiek izmantoti, lai mērītu objekta paātrinājumu, leņķisko ātrumu, stāvokli un virzienu, sniedzot autonomu navigācijas informāciju.
